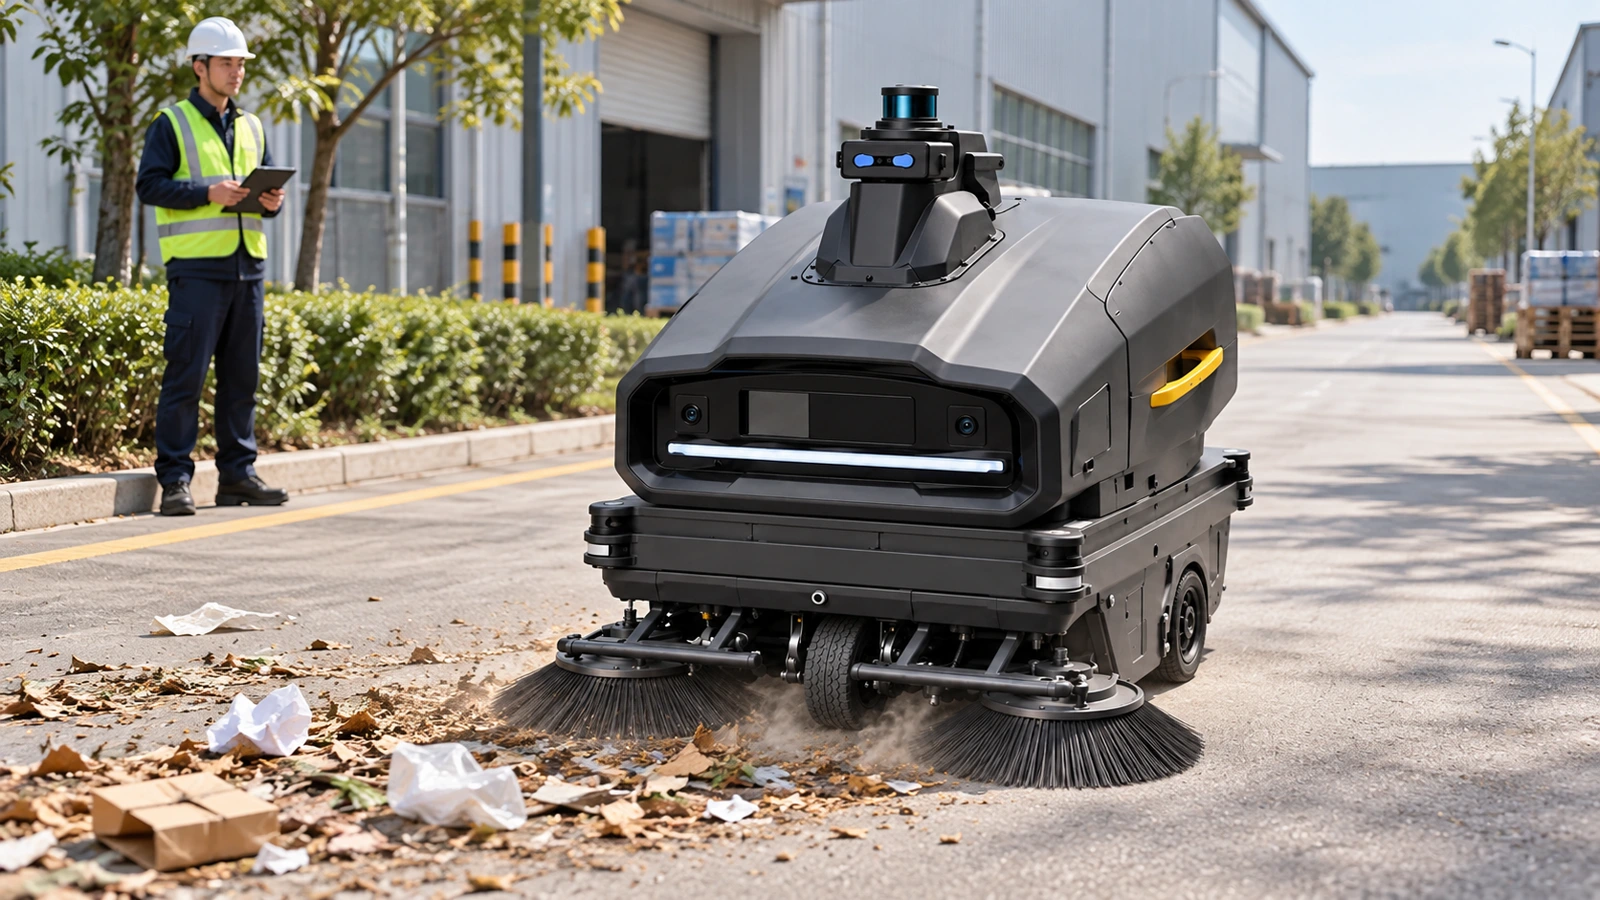
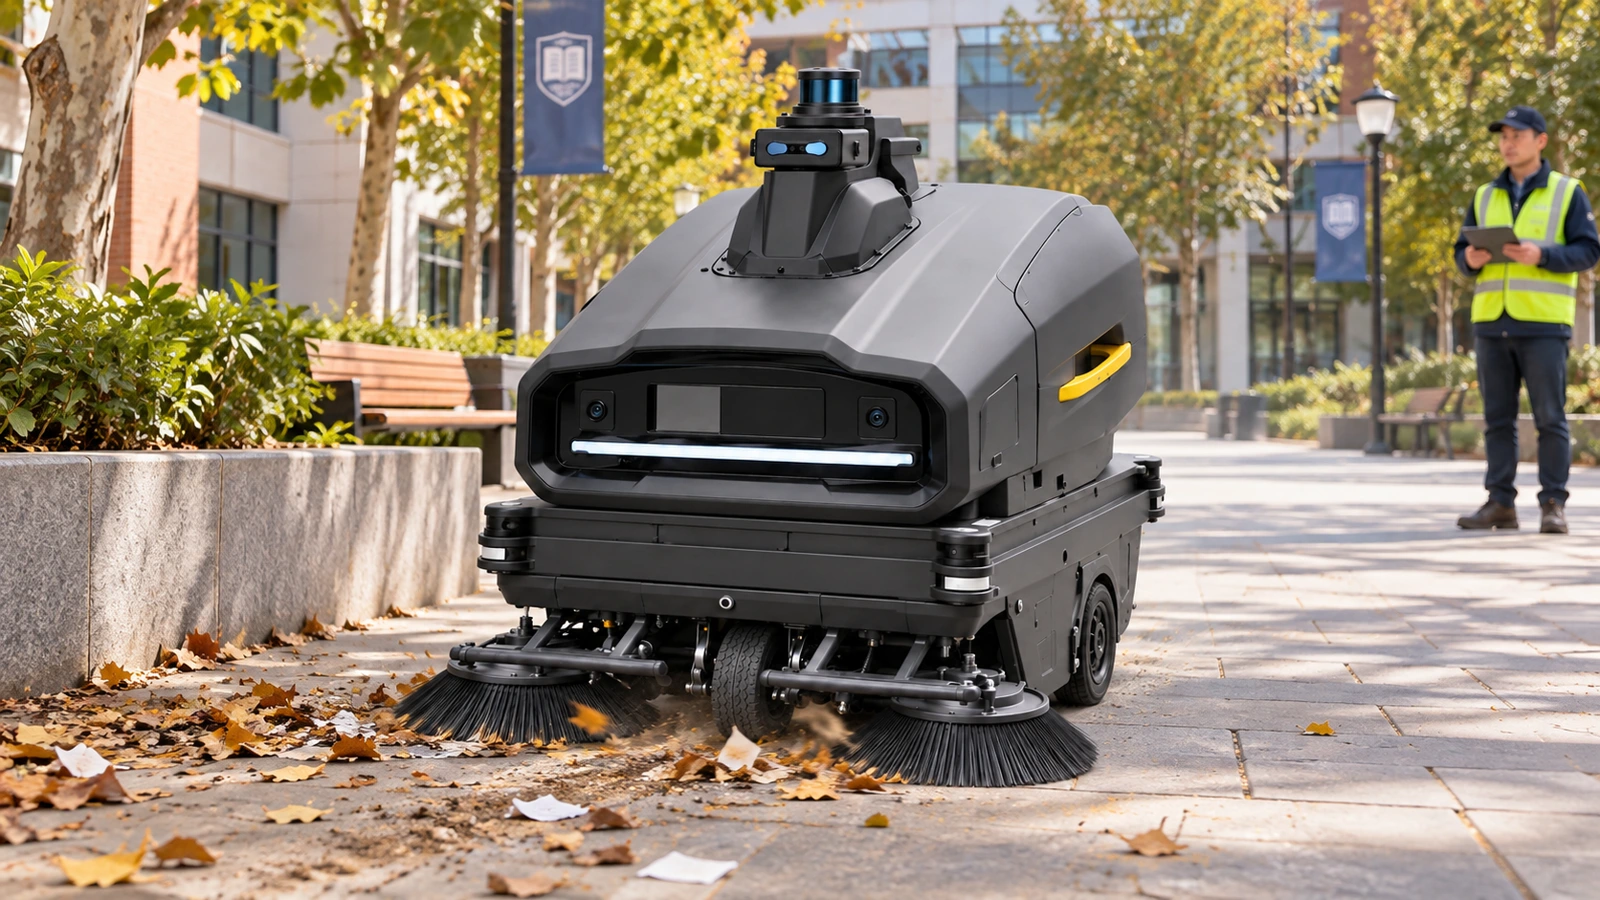
01 产品定位
规则道路巡扫
面向园区、厂区和校园受控路线,先核对道路、人车与垃圾条件。

金洁J-S130智能无人扫地机,面向适合部署的园区固定路线清扫。1300mm覆盖、130L垃圾箱及LiDAR、IMU、摄像头感知,与建图、任务安排和人员清运配合,支持把日常巡扫纳入有序管理。
规则道路巡扫
面向园区、厂区和校园受控路线,先核对道路、人车与垃圾条件。
宽幅清扫与收集
1300mm清扫宽度、130L垃圾箱,结合道路净宽和实际垃圾量判断。
融合感知与任务管理
资料列LiDAR、IMU与摄像头,运行区域、清运和异常接管须在部署时明确。
1300mm清扫覆盖与130L垃圾箱,面向受控园区道路巡扫
人车交叉、路沿和临时障碍需要受控管理,导航名称不是安全保证。
垃圾密度、倾倒位置和人员安排决定完整任务,不能只按容量估算班次。
坡度、积水、天气和公共道路资格不能从机型名称自动推定。
先选择边界清楚、人员车辆能够管理的代表性道路,核对转弯、障碍、补给和人工接管位置。按1660×1300×1410mm主机评估通行,将清扫任务、垃圾清运与工作站配套分别确认,再通过试运行逐步完善日常任务。
道路净宽、转角和人员活动
垃圾性质、车辆交叉和隔离
人流时段、路沿和落差
垃圾箱清理、供电和接管责任
| 场地或任务 | 需要关注的配置与条件 | J-S130选型判断 |
|---|---|---|
| 封闭园区道路 | 道路净宽、转角和人员活动 | 先划定允许巡扫区域,不据无人名称推定可在公共道路使用。 |
| 厂区外围路线 | 垃圾性质、车辆交叉和隔离 | 确认普通垃圾与地面条件,车辆活动频繁区域先落实管理方案。 |
| 校园公共步道 | 人流时段、路沿和落差 | 先确认人机共用区域与禁入边界,避开未核实的坡道和落差条件。 |
| 清运与停靠点 | 垃圾箱清理、供电和接管责任 | 130L箱体也需结合垃圾量清运,不推定具备自动卸料、回充或站点联动。 |
准备平面图或道路照片、地材与污物、最窄通道及转角、人车活动时段;再核对充电、清运或补排水点位,以及异常接管负责人。
先了解日常使用中关心的配置,再按需要展开详细规格。
| J-S130主机参数 | |||
|---|---|---|---|
| 整机尺寸(长×宽×高) | 1660×1300×1410mm | 清扫宽度 | 1300mm |
| 转弯半径 | 1034mm | 清扫效率(资料列值) | 6500㎡/h |
| 最高功率 | 1500W | 防水等级 | IPX5 |
| 爬坡度 | 20% | 垃圾箱容量 | 130L |
| 续航 | 4–6小时 | 水箱容量 | 40L |
| 整机重量 | 500kg | 最大作业速度 | 5km/h |
| 算力 | 254TOPS | 适用环境温度 | -15℃~40℃ |
| 传感器 | 激光雷达LiDAR、惯性测量单元IMU、摄像头 | ||
| WS1工作站参数(配套信息) | |||
| 工作站型号 | WS1 | 外形尺寸(长×宽×高) | 651×520×1380mm |
| 重量 | 60kg | 最大功率 | 2400W |
| 插座要求 | 16A插座 | 额定电压 | 220V±22V |
| 工作温度 | -10℃~45℃ | 工作湿度 | 20%~75%RH |
| 存储温度 | -40℃~45℃ | ||
资料续航、运行速度、模式效率与现场完成量分开理解;路线、补给、清运和人工收尾都计入实际任务。
资料续航、运行速度、模式效率与现场完成量分开理解;路线、补给、清运和人工收尾都计入实际任务。
主机与WS1工作站参数分别列示。6500㎡/h为资料列值,现场完成量受路线、垃圾、清运和补给影响;IPX5不等于可浸水作业。工作站是否配置及具体配套功能以交付清单为准。
使用对应型号整机图;以下编号是功能说明索引,不标注未经证实的内部部件位置。

按真实外廓核对净宽、转角和停靠区域,不用清扫宽度替代通行尺寸。
1300mm清扫覆盖用于路线判断,刷具实际配置与维护按交付资料确认。
130L垃圾箱结合实际垃圾量安排清理,不默认自动倾倒。
资料列LiDAR、IMU和摄像头,运行区域与禁入边界先部署。
规则路线按项目部署,人员负责观察环境变化和异常接管。
资料续航4–6小时,水箱40L;补给、充电方式及工作站配套按交付配置核对。
以下为任务流程说明,不代替内部机械图或具体操作手册;按本机交付培训执行。
记录道路净宽、转角、人车活动及清运点,先划定受控巡扫区域。
依据本项目部署方案安排路线与作业时段,不默认公共道路或跨区域联动。
沿约定路线清扫适用垃圾,检查残留、箱体和周边环境变化。
人员按垃圾量清理箱体,落实补给与维护;异常按交付流程接管处理。
园区部署经验不能作为公共道路运行资格;道路管理和使用边界按项目核实。
已列40L水箱;过滤面积、清灰和喷淋形式仍按本机资料核对,不借用驾驶式扫地机参数。
LiDAR、IMU与摄像头是资料列示感知方式,不据此推定自动回充、卸料、电梯或门禁能力。
MT1作为无人干式清扫参考,J-XS1300作为有人驾驶对照;两类操作方式分别评估,驾驶式配置不等于无人功能。
核对设备、充电点、网络及实际需要的配套;工作站等配置分开记录,避免重复计算。
把道路管理、垃圾清运、停靠补给、巡检和异常接管计入任务,不以无人名称直接换算为零人工。
按本机实际刷具、收集或回收配置记录耗材、维护与能源;没有同口径数据不承诺固定省人比例。
按本机实际清扫配置检查磨损与缠绕,不套用驾驶式拆装步骤。
按垃圾量及时清理箱体及可见收集位置,清理前按说明停机。
检查本机实际过滤、密封及40L水箱相关部位,喷淋形式和维护要求按本机说明核对。
检查可见窗口污物或遮挡,按本机说明清洁,不擅改安装位置。
按交付配置安排充电、停靠与补给,未明确的联动不默认具备。
记录路线变化、残留、受阻或任务中断,由约定人员按流程处置。
服务范围、费用与到场安排按实际项目和协议确认。
一起核对本机版本、配置、随机资料及配套条件。
结合本机任务模式、部署边界、维护和人工接管了解操作。
带上型号、路线情况和设备提示,沟通任务与使用问题。
按本机版本核对实际耗材、易损件和适配配置。
服务范围、费用与到场安排提前确认,按实际协议执行。
结合使用频次、所在地与实际约定安排维护。
可评估边界清楚、路面条件适合且能管理人车活动的固定路线。先确认1300mm覆盖与整机通行,再结合障碍、转弯和停靠试运行,让自动任务与现场管理相配合。
将垃圾分布和清扫频次转化为任务路线,试运行观察收集、遗漏与停等。130L垃圾箱的清运由实际配置与人员安排衔接,绳带、大件及特殊物料先另行处理。
用于本机环境感知与运行配合,但是否适合具体道路要看现场识别和路线测试。应把动态车辆、行人、玻璃及边界变化纳入观察,明确人员接管流程。
作为初步参考,再记录实际模式、路线、等待、垃圾清运和补给。将人员巡检与充电安排一并考虑,用完整任务试运行确定班次,而不把资料时长直接换成每日面积。
主机和工作站分开核对尺寸、电源、摆放与实际功能。WS1资料为220V±22V并要求16A插座;交付前确认是否配置工作站及具体配套,避免把自动功能想象成全部维护自动完成。
按说明清运垃圾、检查刷具和过滤件、清理感知部位并核对充电状态,记录道路变化和异常。人员职责、接管与维护时间纳入任务计划,帮助系统持续按现场条件运行。
J-S130与MT1分别核对部署场地、覆盖、垃圾收集与任务模式;有人驾驶机型重点看驾驶路线、供电和清运。先确定是否适合自动化,再比较设备与人员怎样分工。
提供场地图、人车活动、垃圾类型和目标任务,可共同明确评估路线。试运行记录完成情况、接管和清运,再核对配置、培训与维护安排,让部署落实到可管理的日常任务。
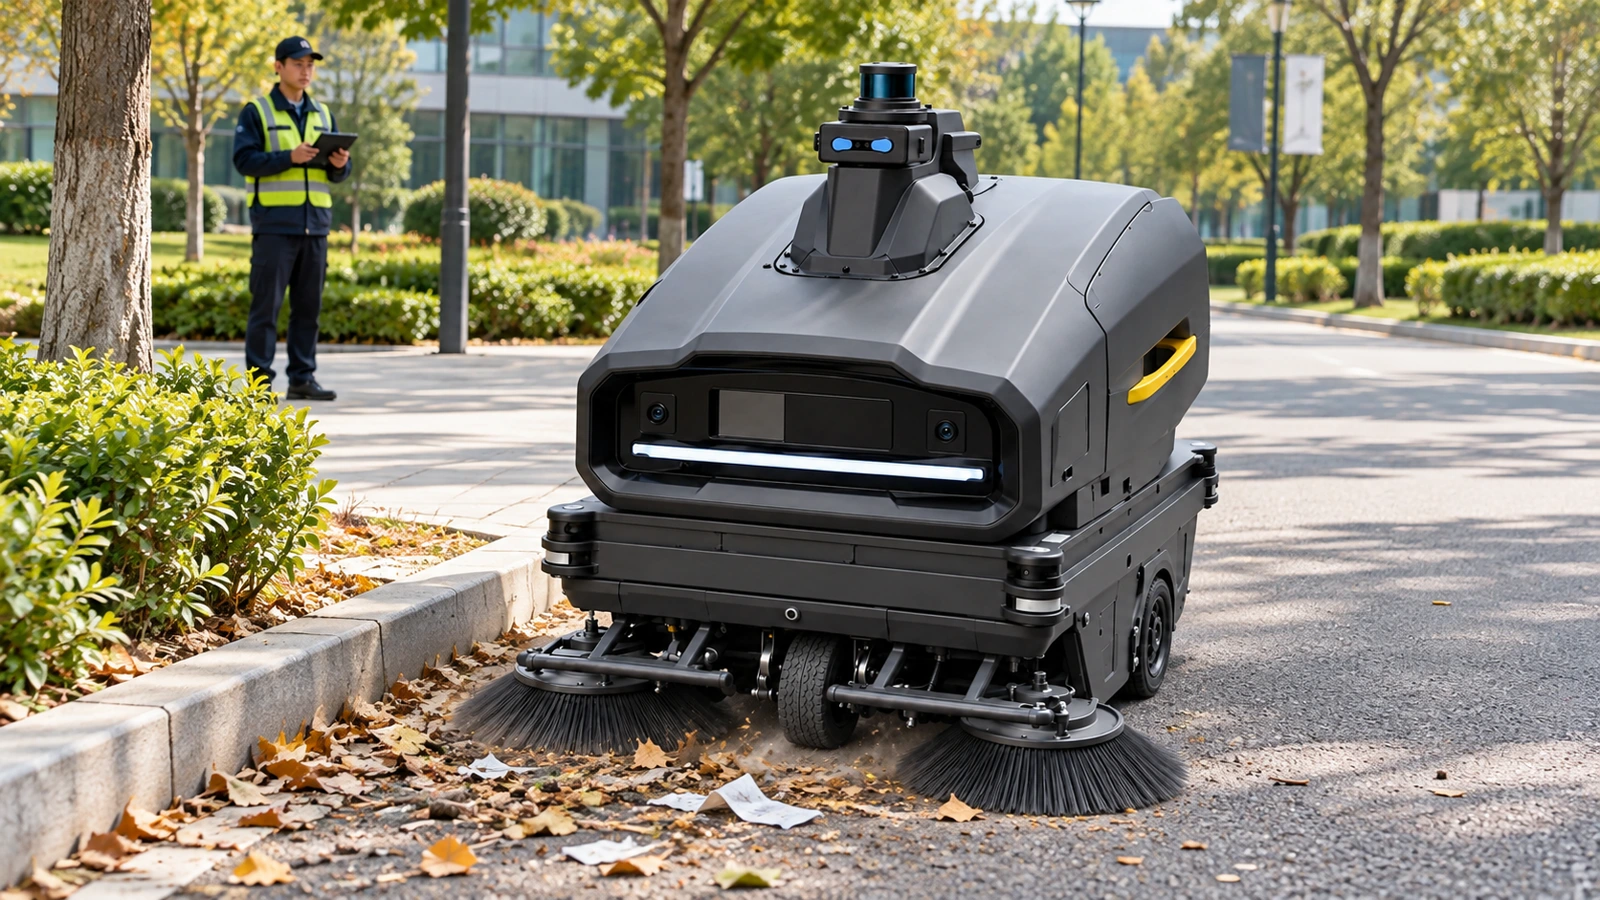
把道路、垃圾和每日巡扫安排告诉我们,一起看看J-S130是否合适。
准备路线、地材或垃圾照片、人车活动时段、补给与网络条件,以及人工巡检和接管安排。我们结合本机配置,与您一起核对可部署任务。
准备路线、地材或垃圾照片、人车活动时段、补给与网络条件,以及人工巡检和接管安排。我们结合本机配置,与您一起核对可部署任务。